直角坐标机器人精度计算:关键因素与步骤解析**
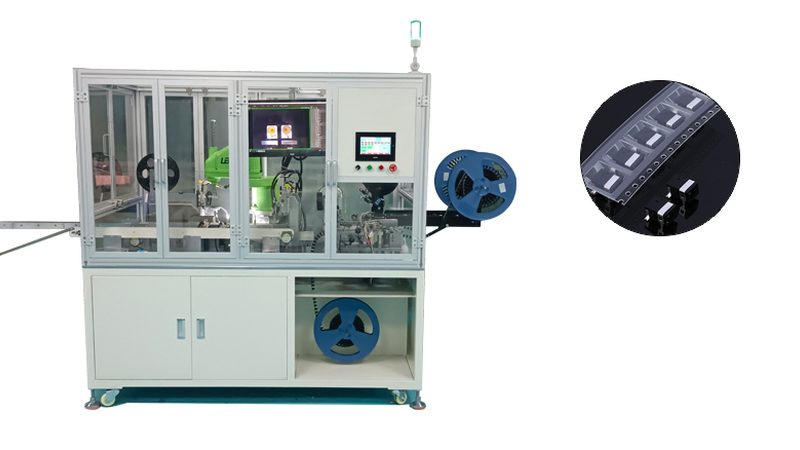
**直角坐标机器人精度计算:关键因素与步骤解析**
一、直角坐标机器人精度的重要性
在自动化设备领域,直角坐标机器人的运动精度直接影响着生产效率和产品质量。对于制造业设备工程师和生产主管来说,如何准确计算直角坐标机器人的运动精度,成为确保生产线稳定运行的关键。
二、影响直角坐标机器人精度的关键因素
1. 重复定位精度:这是衡量直角坐标机器人运动精度的核心指标,通常以毫米(mm)为单位。它反映了机器人重复执行同一任务时,到达指定位置的能力。
2. 伺服驱动性能:伺服驱动器是直角坐标机器人的核心部件,其性能直接影响到机器人的运动精度。高精度的伺服驱动器可以保证机器人平稳、精准的运动。
3. 末端执行器:末端执行器的精度和稳定性也对直角坐标机器人的整体精度有重要影响。常见的末端执行器包括视觉检测、力矩控制等。
4. 工装夹具:工装夹具的精度和稳定性对直角坐标机器人的运动精度也有一定影响。高质量的工装夹具可以减少因夹具误差引起的机器人运动误差。
三、直角坐标机器人运动精度的计算步骤
1. 测量重复定位精度:通过在实际工作环境中,多次执行同一任务,测量机器人到达指定位置的平均误差,从而得到重复定位精度。
2. 分析伺服驱动性能:对伺服驱动器进行测试,包括响应时间、加速时间、稳定性等参数,以评估其性能。
3. 检查末端执行器:对末端执行器进行测试,包括视觉检测的精度、力矩控制的稳定性等,确保其性能符合要求。
4. 评估工装夹具:对工装夹具进行精度测试,确保其能够稳定地固定工件,减少因夹具误差引起的机器人运动误差。
四、总结
直角坐标机器人运动精度的计算是一个综合性的过程,需要考虑多个因素。通过以上步骤,可以较为准确地评估直角坐标机器人的运动精度,为生产线的稳定运行提供保障。
本文由 汕头市华宝成针织实业有限公司 整理发布。